طراحی و شبیهسازی مکانیزم بازگشت سریع
- سید محمد حسن امام قرشی
- 27 Mehr 1405
توضیحات
طراحی و شبیهسازی مکانیزم بازگشت سریع (Quick Return Mechanism)
معرفی پروژه
مکانیزم بازگشت سریع (Quick Return Mechanism) یکی از سازوکارهای مورد استفاده در ماشینآلات رفتوبرگشتی است که در آن، زمان حرکت در مسیر رفت با زمان حرکت در مسیر برگشت متفاوت است. این ویژگی میتواند در ماشینهایی مانند برخی ماشینهای صفحهتراش، موجب کاهش زمان چرخه کاری شود.
در این پروژه، یک مکانیزم بازگشت سریع با تمرکز بر طراحی سهبعدی، تهیه نقشههای فنی و شبیهسازی حرکت طراحی و بررسی شده است. هدف، شناخت نحوه عملکرد مکانیزم و بررسی رفتار حرکتی اجزای آن در طول یک چرخه کاری است.
اهداف پروژه
-
طراحی سهبعدی اجزای مکانیزم و مونتاژ آنها.
-
تهیه نقشههای فنی برای نمایش هندسه و ابعاد قطعات.
-
بررسی نحوه انتقال حرکت دورانی به حرکت رفتوبرگشتی.
-
شبیهسازی حرکت مکانیزم و مشاهده رفتار اجزای متحرک.
-
استفاده از محاسبات پایتون برای بررسی و درک رفتار حرکتی مکانیزم.
طراحی سهبعدی و مونتاژ
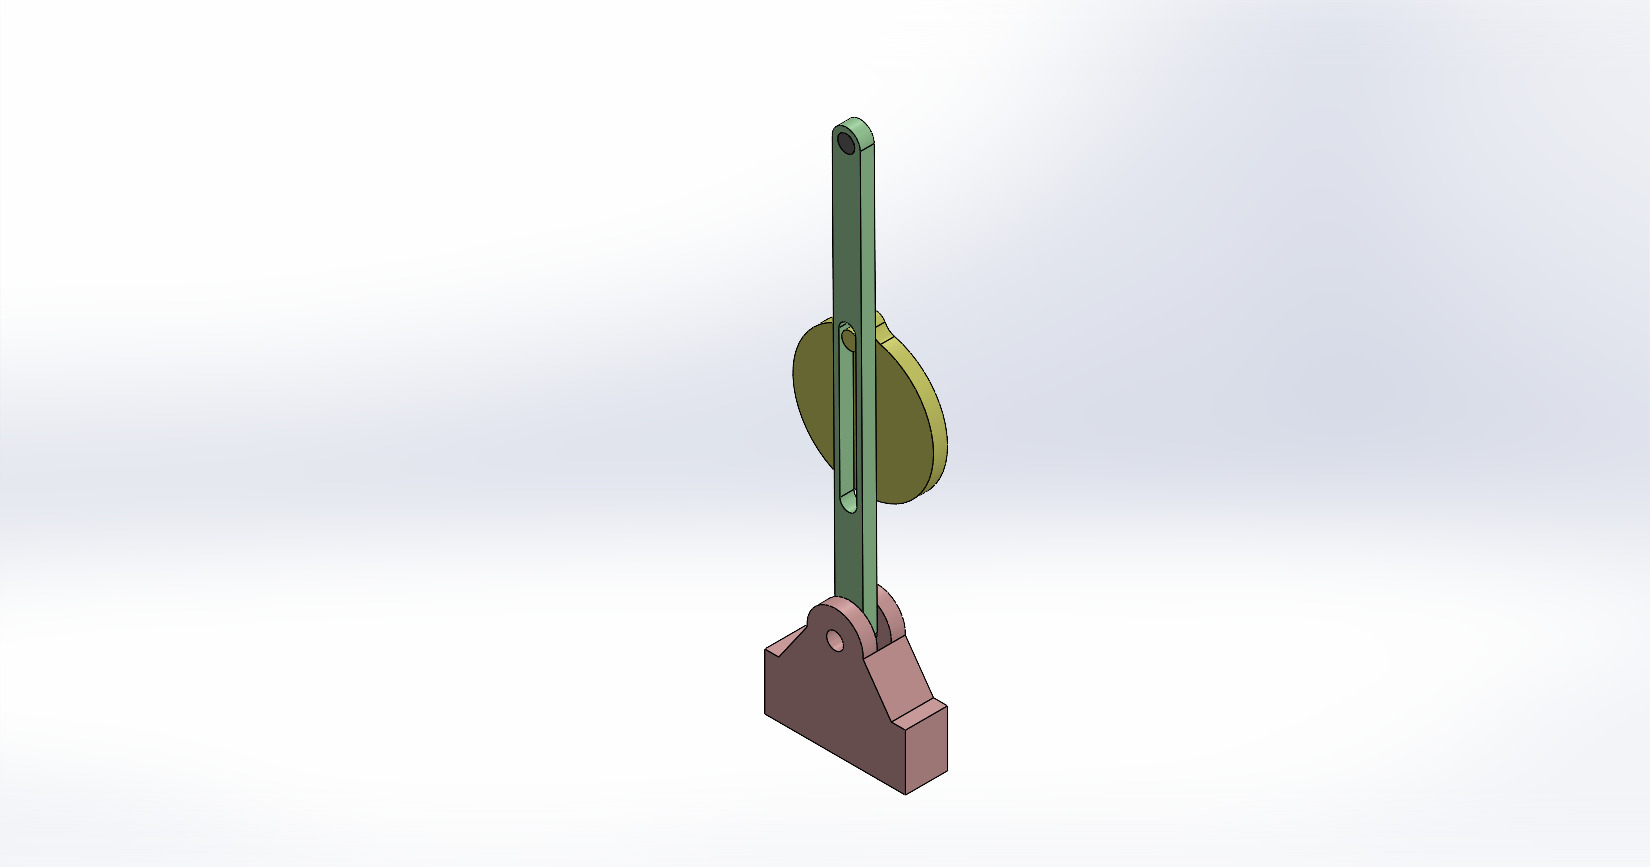
مدل سهبعدی مکانیزم در SolidWorks تهیه شده است. در این مرحله، اجزای مکانیکی در قالب یک مجموعه مونتاژی سازماندهی شدهاند تا نحوه قرارگیری قطعات و ارتباط حرکتی آنها قابل بررسی باشد.
مدل سهبعدی، مبنایی برای نمایش ساختار مکانیزم، بررسی حرکت اجزا و تهیه نقشههای فنی مورد نیاز پروژه فراهم میکند.
نقشههای فنی
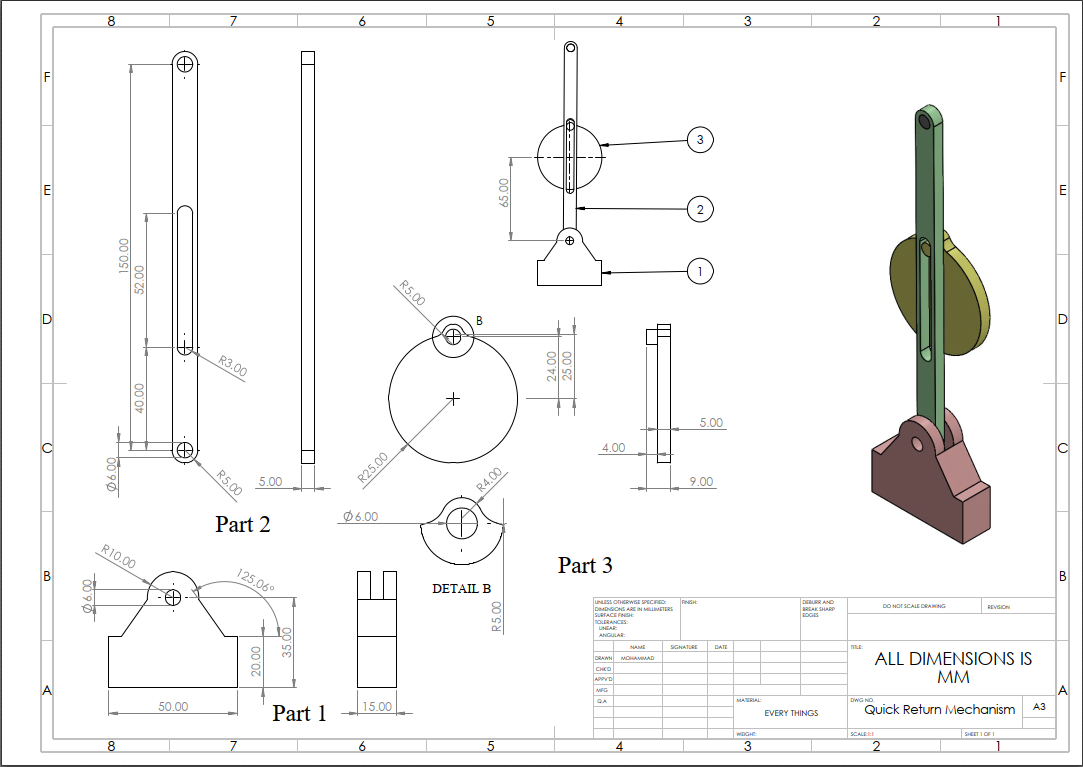
نقشههای فنی پروژه برای نمایش ابعاد و مشخصات هندسی قطعات تهیه شدهاند. این نقشهها در کنار مدل سهبعدی، امکان بررسی دقیقتر ساختار مکانیزم و ارتباط میان اجزای آن را فراهم میکنند.
شبیهسازی حرکت
حرکت مکانیزم در محیط شبیهسازی بررسی شده است تا نحوه عملکرد مجموعه و تبدیل حرکت دورانی به حرکت رفتوبرگشتی مشاهده شود.
تمرکز این مرحله بر بررسی رفتار حرکتی مکانیزم در طول چرخه کاری است. شبیهسازی حرکت، امکان مشاهده توالی حرکت اجزا و درک بهتر عملکرد مکانیزم بازگشت سریع را فراهم میکند.
محاسبات سینماتیکی با پایتون
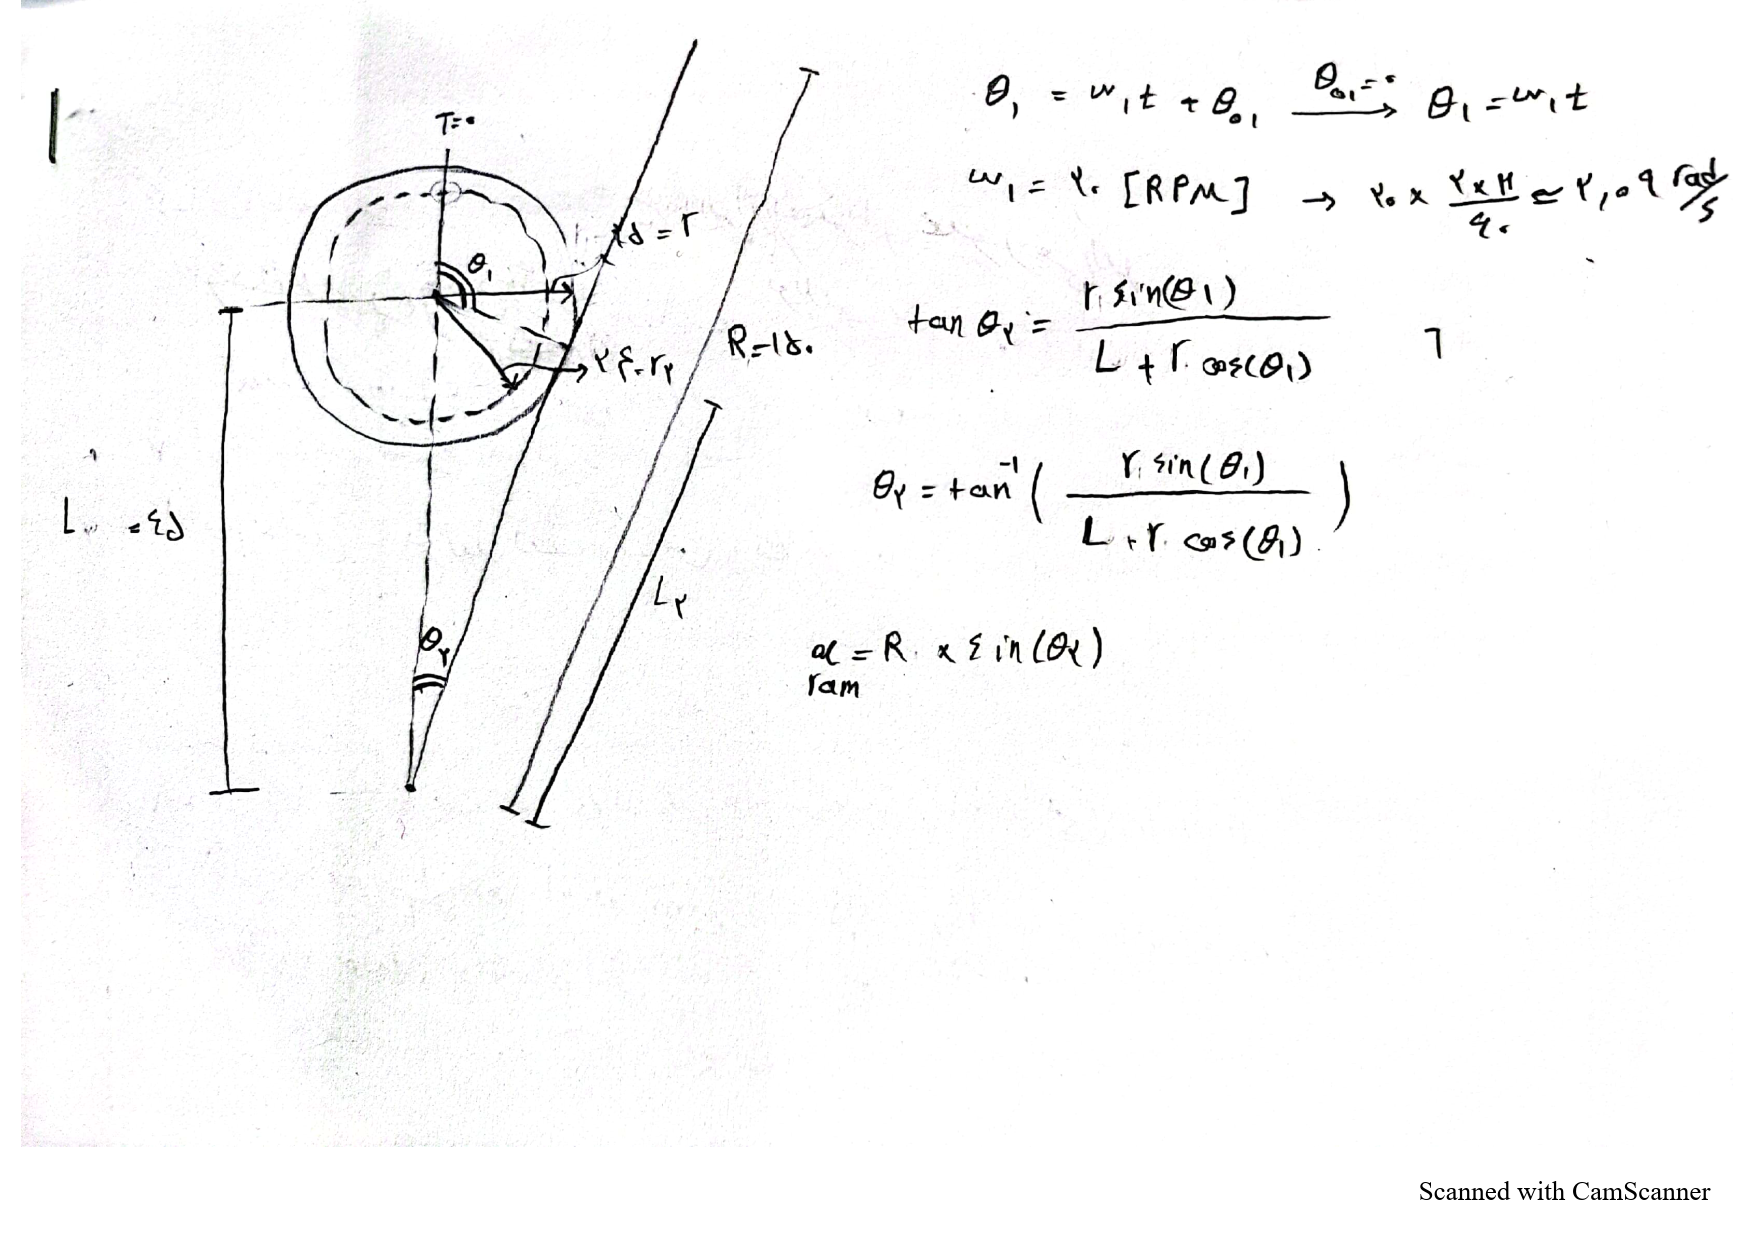
در این بخش، از Python و کتابخانههای NumPy، Matplotlib و Pandas برای انجام محاسبات و بررسی رفتار حرکتی مکانیزم بازگشت سریع استفاده شده است.
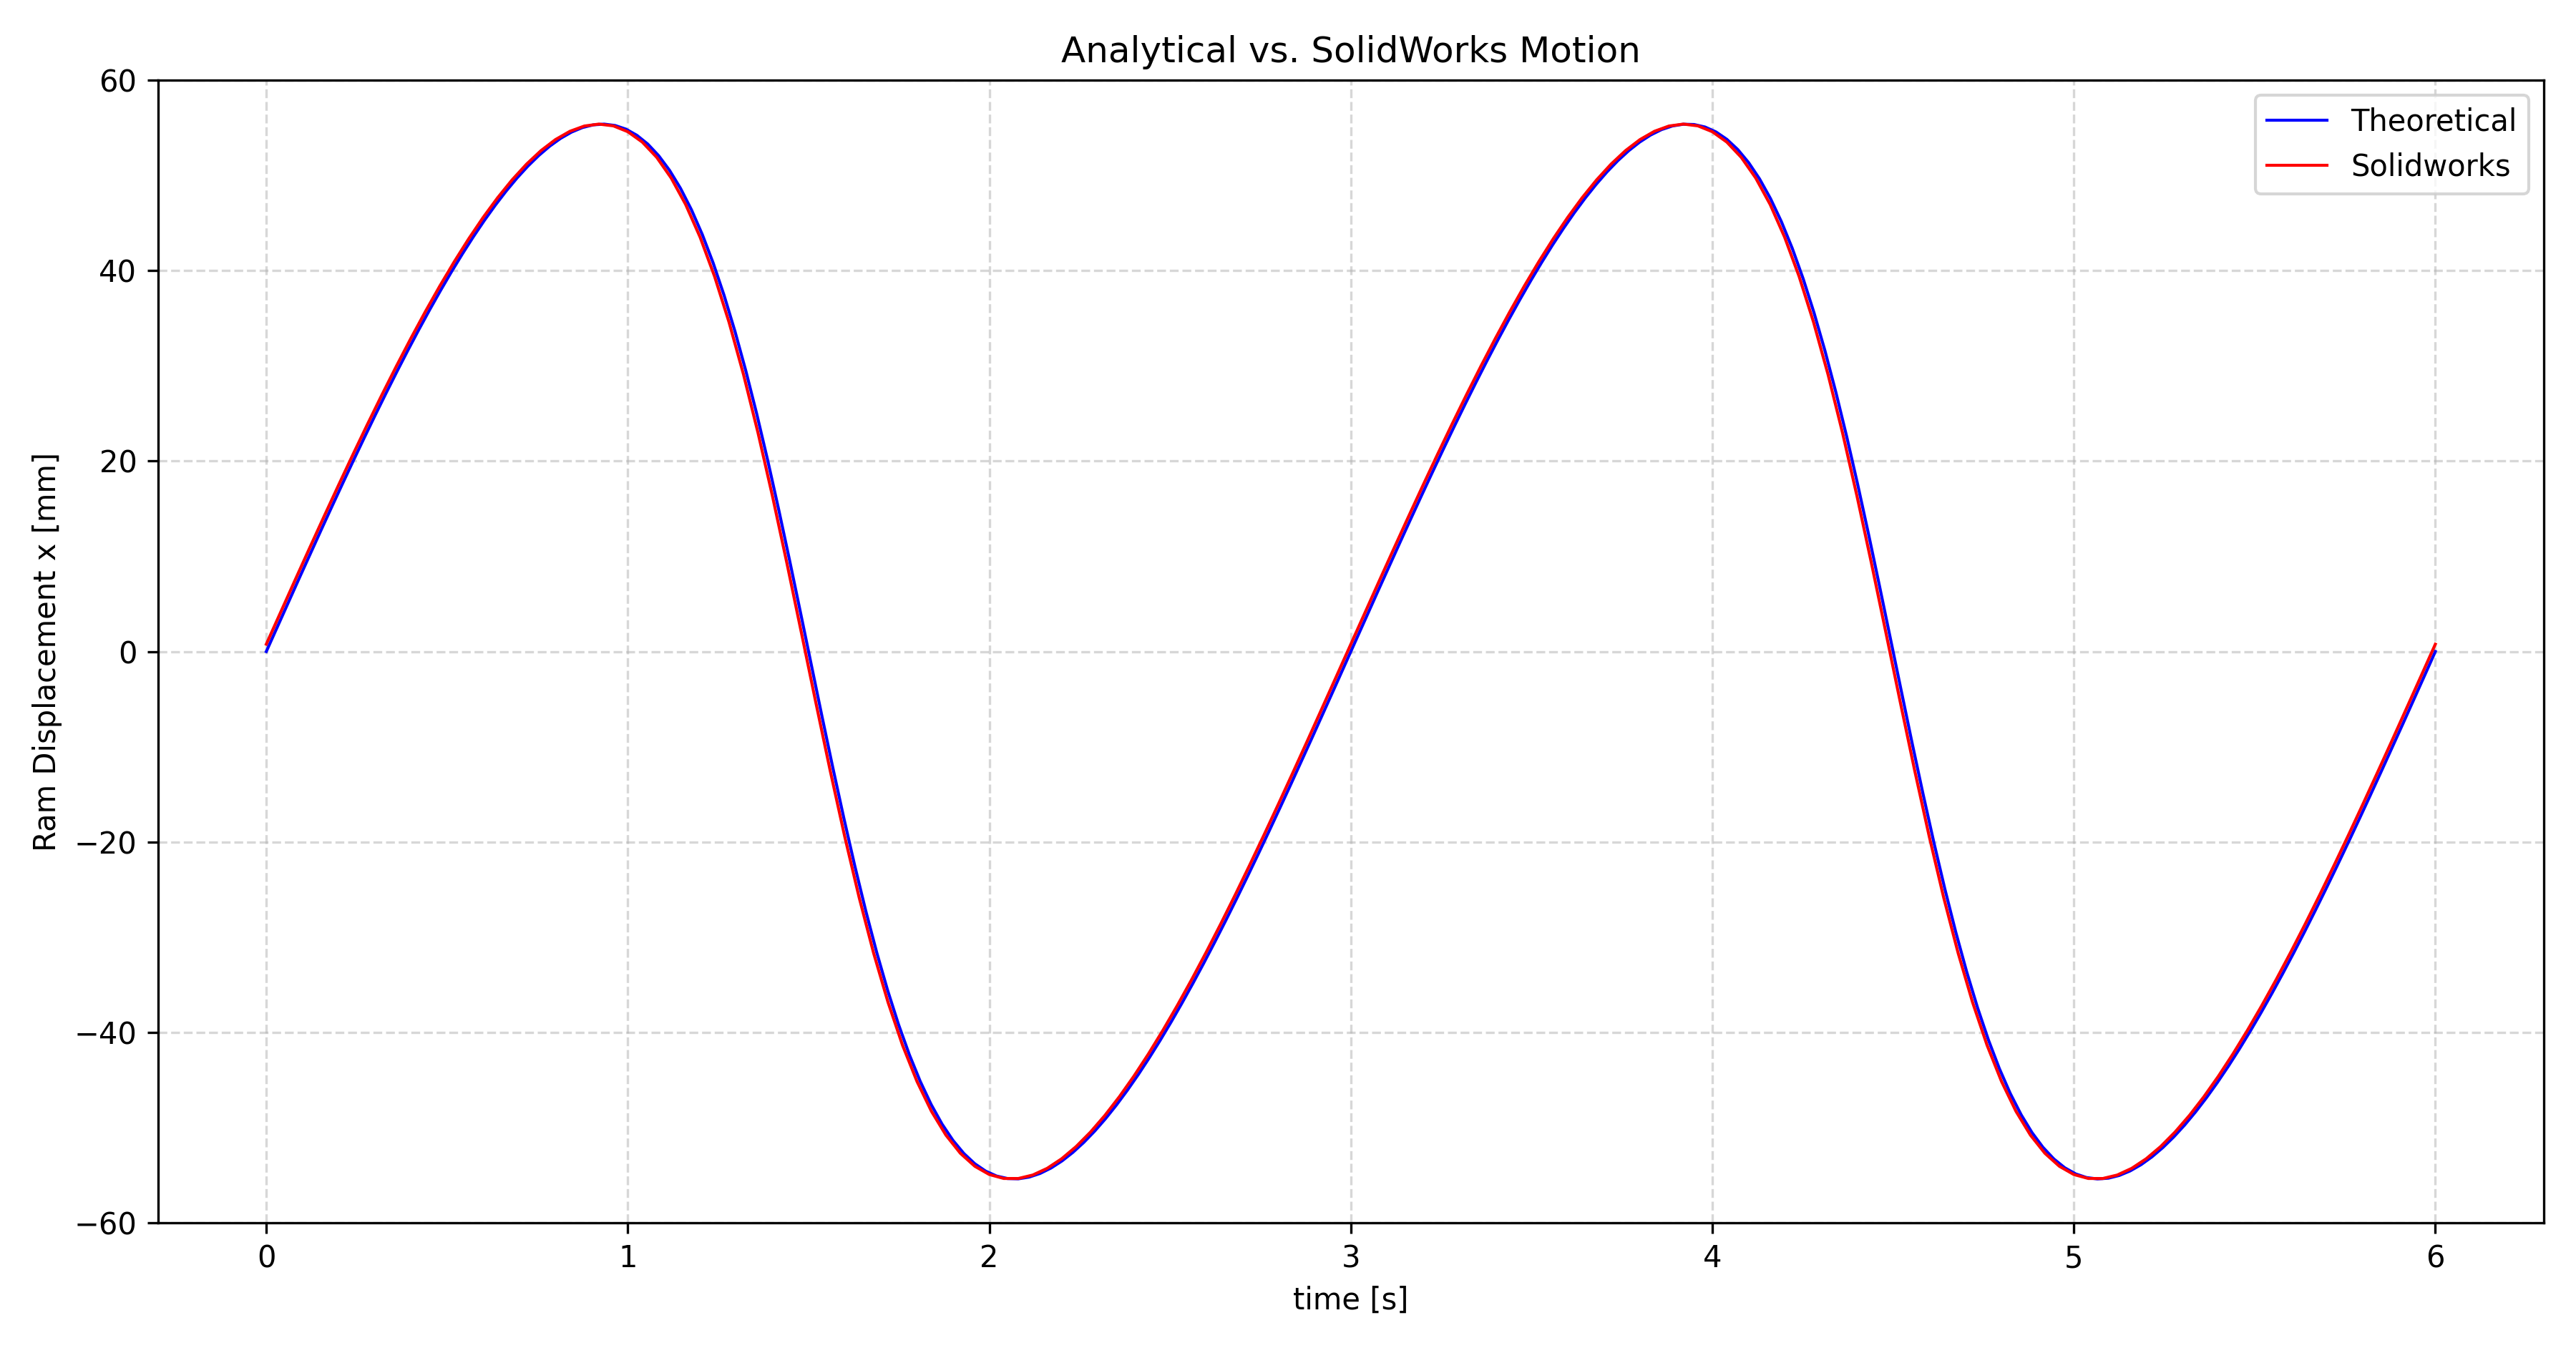
با استفاده از روابط هندسی مکانیزم، زاویه اجزای متحرک و جابهجایی Ram بر حسب زمان محاسبه میشوند. همچنین سرعت زاویهای ورودی بر حسب رادیان بر ثانیه و نسبت بازگشت سریع (Quick Return Ratio) محاسبه شدهاند.
نمودار جابهجایی Ram بر حسب زمان، امکان بررسی رفتار حرکتی مکانیزم را فراهم میکند. این محاسبات میتوانند در کنار شبیهسازی SolidWorks Motion برای درک بهتر عملکرد مکانیزم استفاده شوند.
پارامترهای شبیهسازی
-
سرعت دوران ورودی: 20 RPM
-
سرعت زاویهای: 2.094 rad/s
-
شعاع میللنگ: 24 mm
-
طول لینک: 65 mm
-
شعاع حرکتی در نظر گرفتهشده برای Ram: 150 mm
-
نسبت بازگشت سریع: (Q \approx 1.54)
کد محاسباتی
import numpy as np
import matplotlib.pyplot as plt

# Time
time = np.linspace(0, 6, num=200)

velcity_angular_RPM = 20 # RPM
velcity_angular_rad = velcity_angular_RPM * 2*np.pi / 60 # RPM => rad/s

tetah_1 = velcity_angular_rad * time
r = 24
L = 65
R = 150

# R_1 = np.sqrt(r**2 + L**2 - 2*r*L*np.cos(np.pi - tetah_1))
# tetah_2 = np.arcsin(r*np.sin(tetah_1)/R_1)
# Or
tetah_2 = np.arctan2(r*np.sin(tetah_1), L + r*np.cos(tetah_1)) # cos(pi - tetah_1) => - cos(tetah)

x=R*np.sin(tetah_2)
y=R*np.cos(tetah_2)


# Period
period  = 2*np.pi/velcity_angular_rad

# Q
theta1_extreme = np.degrees(np.arccos(r/L))
beta_return  = 2 * theta1_extreme
beta_forward = 360 - beta_return

Q = beta_forward / beta_return


plt.figure(figsize=(12, 6.28))
plt.plot(time, x, linewidth=1, color='blue', label='Theoretical')
plt.title(
    f'Quick Return Mechanism | '
    f'Angular Velocity = {velcity_angular_rad:.3f} rad/s | '
    f'Quick Return Ratio Q = {Q:.3f}'
)
plt.xlabel('time [s]')
plt.ylabel('Ram Displacement x [mm]')
plt.grid(True, alpha=0.5, linestyle='--')
plt.ylim((-60, 60))
plt.tight_layout()
plt.legend()
plt.show()
جمعبندی
این پروژه فرصتی برای ترکیب طراحی مکانیکی، نقشهکشی فنی و بررسی حرکت یک مکانیزم مهندسی فراهم کرده است. خروجیهای پروژه شامل مدل سهبعدی، نقشههای فنی و محاسبات پایتون هستند که در کنار شبیهسازی حرکت، تصویری روشنتر از ساختار و عملکرد مکانیزم بازگشت سریع ارائه میدهند.